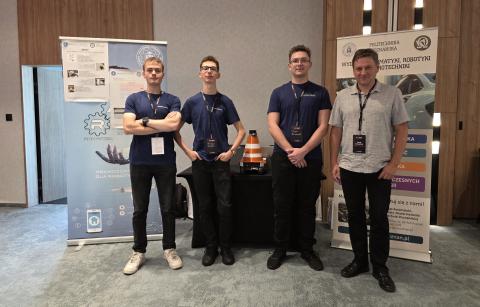
Studenci naszego wydziału wzięli udział w konferencji RobAC, która odbyła się w Pabianicach, gdzie mieli okazję zaprezentować efekty swojej pracy realizowanej w ramach projektu Project-Based Learning w ramach Programu „Kształcenie przez działanie”. Podczas wydarzenia przedstawili projekt SNIFF (Sensor-based Navigation & Indoor Feature Finding), będący przykładem nowoczesnego podejścia do projektowania autonomicznych systemów mobilnych. Liderem projektu był Grzegorz Budzyński a wspierali go Adam Lamecki, Danylo Chernomorets i Konrad Anczyk.
Celem projektu było opracowanie i wykonanie autonomicznego robota inspekcyjnego zdolnego do samodzielnego poruszania się w środowiskach zamkniętych oraz monitorowania parametrów otoczenia. Konstrukcja została wyposażona w lidar, kamerę stereowizyjną oraz zestaw czujników jakości powietrza, co umożliwia zarówno skuteczną nawigację, jak i zbieranie danych środowiskowych.
Prezentacja projektu podczas konferencji spotkała się z dużym zainteresowaniem uczestników i była okazją do wymiany doświadczeń z przedstawicielami środowiska akademickiego oraz pasjonatami robotyki. Udział w wydarzeniu pozwolił studentom zaprezentować zdobytą wiedzę i umiejętności praktyczne, a także zdobyć cenne informacje zwrotne dotyczące dalszego rozwoju projektu.
Opiekunem projektu był dr inż. Paweł Szulczyński, który wspierał zespół na wszystkich etapach realizacji przedsięwzięcia.
Gratulujemy autorom projektu i życzymy dalszych sukcesów w rozwijaniu innowacyjnych rozwiązań z obszaru robotyki autonomicznej i inteligentnych systemów pomiarowych.